
Toyota CH-R Notice d'utilisation: Conduite en mode de contrôle de la distance entre véhicules
Ce mode utilise un capteur radar pour détecter la présence de véhicules dans un rayon de 100 m (328 ft.) environ en avant du vôtre, pour évaluer la distance entre votre véhicule et celui qui le précède et pour maintenir cette distance à une valeur suffisante.
Il est à noter que la distance entre véhicules a tendance à se réduire dans les longues descentes.
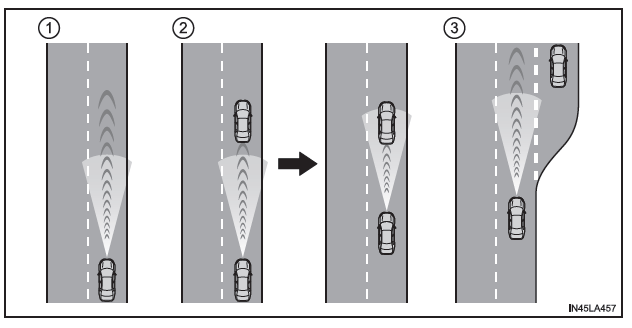
- Exemple de vitesse de croisière constante
En l'absence de véhicules qui précèdent
Le véhicule roule à la vitesse programmée par le conducteur. Vous pouvez également programmer la distance souhaitée entre véhicules en utilisant la commande correspondante. - Exemple de vitesse de croisière avec décélération et de vitesse de
croisière variable
Lorsque surgit un véhicule qui précède roulant moins vite que la vitesse programmée
Lorsqu'un véhicule est détecté en avant du vôtre, le système réduit automatiquement la vitesse du véhicule. S'il est nécessaire de ralentir davantage le véhicule, le système déclenche le freinage (les feux stop s'allument à cet instant).Le système réagit aux variations de vitesse du véhicule qui précède, afin de maintenir constante la distance entre véhicules programmée par le conducteur.
Une alerte d'approche vous avertit lorsque le système ne peut réduire suffisamment la vitesse afin d'empêcher que votre véhicule ne se rapproche trop de celui qui précède.
- Exemple d'accélération
Lorsque plus aucun véhicule qui précède ne roule moins vite que la vitesse programmée
Le système accélère le véhicule jusqu'à atteindre la vitesse programmée. Le système revient alors en mode de régulation à vitesse constante.
 Synthèse des fonctions
En mode de contrôle de la distance entre véhicules, le véhicule accélère et
décélère automatiquement à imitation des variations de vitesse du véhicule
qui précède, sans que le conducteur a ...
 Programmation de la vitesse du véhicule (mode de contrôle de la
distance entre véhicules)
Affichage monochrome
1. Appuyez sur le bouton "ON-OFF"
pour activer le régulateur de
vitesse.
Le témoin indicateur de régulateur de
vitesse actif s'allume et un message
s'affiche à l'écran multi ...
Autres matériaux::
Toyota CH-R Revue Technique > Systeme De Communication Can: Rechercher un éventuel court-circuit en +B dans la ligne de bus 5
DESCRIPTION
Il se peut qu'il y ait un court-circuit entre l'une des lignes de bus CAN et
+B lorsqu'aucune résistance n'est détectée entre la borne 15 (CA5H) de l'ECU du
portail d'accès central (ECU de portail d'accès au réseau) et la borne 16 (BAT)
du DLC3, o ...
Toyota CH-R Revue Technique > Systeme De Detection De Pression Des Pneus: Initialisation non terminée (C2177/77)
DESCRIPTION
L'initialisation est nécessaire lorsque l'une des situations suivantes se produit:
L'ECU de détection de pression des pneus et le récepteur sont remplacés.
Une valve de pression des pneus et l'émetteur sont remplacés.
Des pneus avec des pressions ...
Toyota C-HR (AX20) 2023-2025 Notice d'utilisation
Toyota CH-R Notice d'utilisation
- Index illustré
- Sécurité routière et antivol
- Combiné d'instruments
- Utilisation de chaque équipement
- Conduite
Toyota CH-R Revue Technique
0.0096